
{youtube id="m1CH-mgpdYg" 宽度="560" 高度="315"}
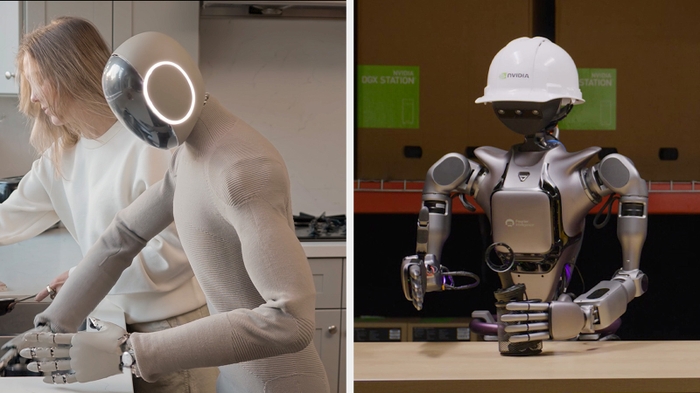
当我们展望技术进步的未来时,对于开发者和行业来说,充分利用新工具和框架所带来的变革性能力至关重要。NVIDIA最近推出的Isaac GR00T N1,是全球首个开放式的仿人机器人基础模型,这标志着机器人技术的重大进步。这一突破,再加上先进仿真框架和如Newton这样的协作式物理引擎的引入,有望彻底改变各个领域的机器人开发与实施方式。
Isaac GR00T N1通过双系统架构来区别于其他机器人。该系统将人类的认知能力加以模拟:系统1主要负责快速、反射性的动作,而系统2则负责更为缓慢、经过深思熟虑的决策过程。这种架构使得该机器人能够执行各种任务,从简单的物体操控到需要精细理解和规划的复杂多步骤操作。NVIDIA与谷歌DeepMind和迪士尼Research等全球领先企业的合作,进一步提升了Newton物理引擎的性能,从而让机器人的交互更加精确和高效。开发者现在可以利用这项技术来创建针对特定任务的定制模型,从而显著减少训练和实施的所需时间和资源。此外,大规模合成数据的生成以及可靠的训练数据集的提供,也能显著提升机器人系统的性能和适应性,从而满足那些面临劳动力短缺和不断变化的运营需求的行业的需求。